Mohammad Hossein Nikooharf, PhDIngénieur mécanique & matériaux · Arts et Métiers ParisTech

Du procédé
à la performance.

Ingénieur en mécanique et matériaux. J’étudie comment les procédés de fabrication façonnent un matériau, je mesure ce que font réellement les machines et je transforme ces données en pièces qui se comportent comme prévu.

Procédés additifs et conventionnels · polymères, composites et métaux · instrumentation, essais et apprentissage automatique

Paris, France · Ouvert aux postes en R&D, ingénierie et recherche

01 / Au-delà de la coucheConcept
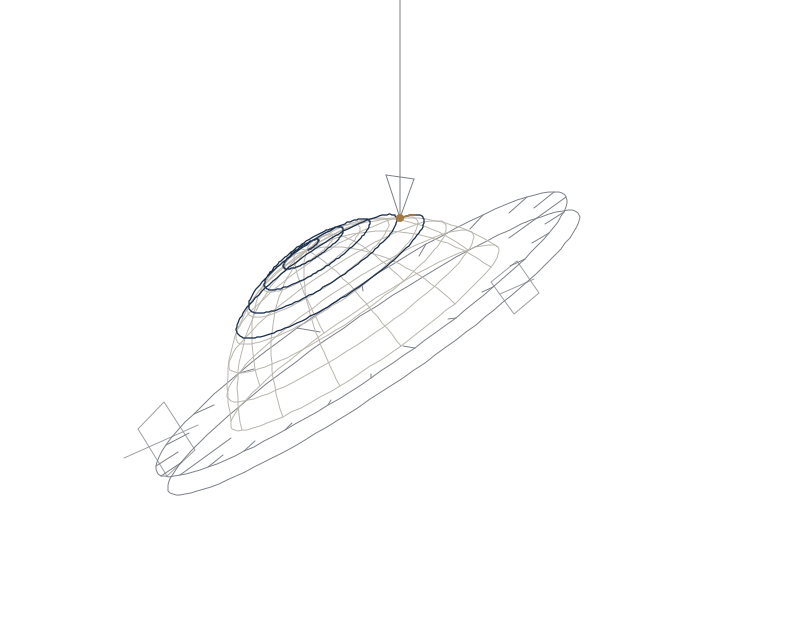
Dessin au trait d’un concept de dépôt cinq axes : une table inclinable et rotative porte un dôme, tandis qu’une buse fixe dépose une trajectoire en spirale qui suit la surface courbe.
La pièce bouge pour que l’outil suive sa surface.
Dépôt conforme cinq axes, calculé en direct dans votre navigateur : la table s’incline (A) et tourne (C) pour qu’une buse fixe reste normale à une surface courbe. Une étude de concept, pas la photographie d’une machine.
PhD / 2024Arts et Métiers ParisTech
03 ansIngénierie de recherche chez AMVALOR
07 articlesRevues à comité de lecture
Voir les travaux

01 / Où j’interviens

Un ingénieur.
Quatre portes d’entrée.

Vous recrutez en industrialisation, en matériaux, en moyens d’essai ou en recherche ? Commencez par la colonne qui correspond à votre besoin.

01

Données de fabrication & instrumentation

J’équipe les machines de capteurs, je synchronise les flux de données et je construis des modèles qui prédisent la qualité des pièces à partir des données du procédé, pour que les défauts apparaissent pendant la fabrication.

Postes typesR&D en fabrication intelligente · ingénierie des données de procédé · industrialisation et qualité

La plateforme Digit.AM
02

Matériaux, procédés & essais

Je mets en œuvre et je caractérise polymères et composites, et je conçois les essais qui les qualifient : DSC, DMTA, rhéométrie, MEB, et essais mécaniques à grande vitesse de déformation, en fatigue, en fluage et à température cryogénique.

Postes typesIngénierie des matériaux · développement de procédés · essais et caractérisation

Histoire thermique des pièces imprimées
03

Conception mécanique & moyens d’essai

Je conçois des machines instrumentées, des montages et des éprouvettes sous SolidWorks et CATIA V5, je les vérifie par éléments finis sous Abaqus et je les contrôle par métrologie dimensionnelle.

Postes typesConception mécanique · ingénierie des moyens d’essai · R&D machines

Concept de dépôt multiaxe
04

Recherche & enseignement

Je transforme des questions ouvertes en hypothèses testables et en résultats publiés : sept articles dans des revues à comité de lecture, environ 48 heures d’enseignement en école d’ingénieurs et des propositions de collaboration en préparation.

Postes typesIngénieur de recherche · chercheur post-doctoral · enseignant

Publications

02 / La science, rendue visible

Quatre questions.
Quatre modèles en direct.

Chaque modèle ci-dessous tourne dans votre navigateur à partir des principes fondamentaux. Ils sont volontairement simples, et chacun indique ce qu’il laisse de côté.

Labo 01 · Préparation de fabrication

Pourquoi les courbes imprimées sont-elles en escalier, et que change l’inclinaison de l’outil ?

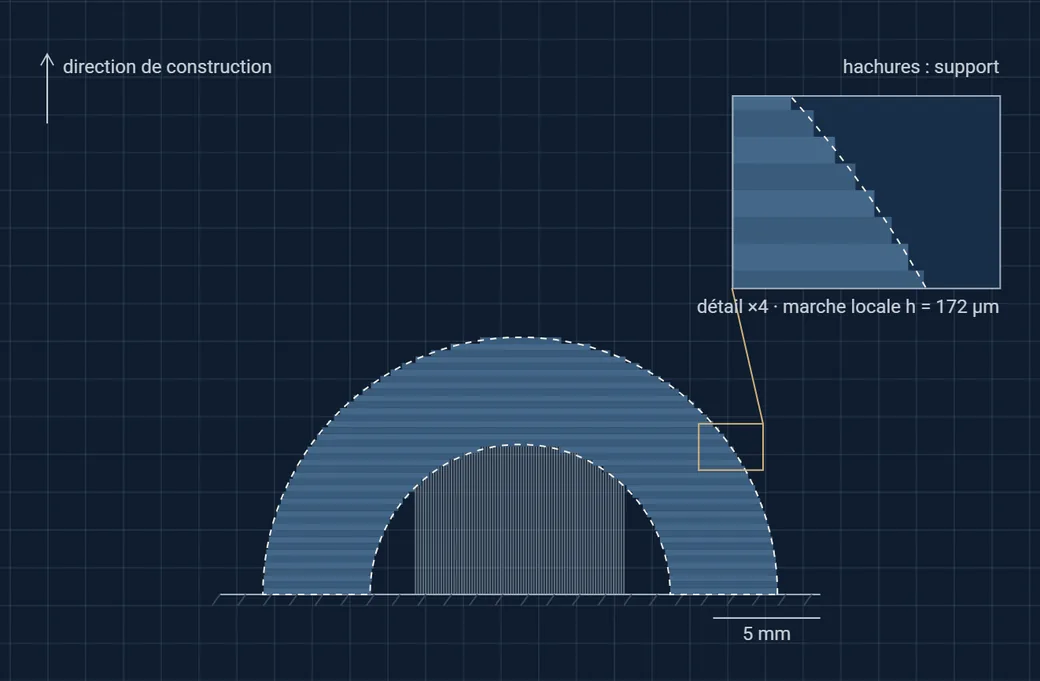
Une imprimante à couches planes approche chaque surface courbe ou inclinée par un escalier. La hauteur de marche croît avec l’épaisseur de couche et à mesure que la surface se rapproche de l’horizontale. Pour une marche triangulaire, la rugosité arithmétique vaut le quart de la hauteur de marche.

Les surfaces tournées vers le bas à plus de 45° environ de la verticale exigent aussi un support. Une machine multiaxe peut au contraire déposer ses trajectoires parallèlement à la surface : l’effet d’escalier disparaît, et chaque trajectoire en surplomb s’appuie sur le flanc de la précédente.

h = t · |cos φ|  ·  Ra ≈ h / 4t : épaisseur de couche · φ : angle entre la normale à la surface et la direction de construction

À essayer : faites tourner la pièce et observez où vont la rugosité et les supports, et combien de couches il faut. Passez ensuite aux trajectoires conformes.

Modèle et hypothèses

Section 2D d’une arche de 24 mm de large et 5 mm d’épaisseur. Les couches planes reprennent la section à mi-hauteur. Modèle de marche d’après Dolenc et Mäkelä ; une face supérieure exactement horizontale compte comme plane. Un support est nécessaire là où la surface regarde vers le bas à plus de 45° de la verticale. La forme du cordon, l’écoulement, la déformation thermique et l’accessibilité de la machine sont ignorés ; le mode conforme suppose que l’outil peut suivre chaque normale.

  1. Dolenc, A., Mäkelä, I. (1994). Slicing procedures for layered manufacturing techniques. Computer-Aided Design 26(2), 119–126. doi:10.1016/0010-4485(94)90032-9
  2. Dai, C. et al. (2018). Support-free volume printing by multi-axis motion. ACM Transactions on Graphics 37(4). doi:10.1145/3197517.3201342
Labo 01 / Modèle d’escalierSection 2D
Image fixe du modèle : une arche imprimée en couches planes, avec une surface extérieure en escalier et des supports sous l’arche intérieure.

Interactif avec JavaScript : épaisseur de couche, orientation de construction et trajectoires planes ou conformes.

Rugosité d’escalier moyenne, Ra
—µm
Surface à supporter
—
Couches ou passes
—

Arche de 24 mm · pointillés : contour réel · doré : axe de l’outil

Labo 02 · Impression volumique

La lumière peut-elle solidifier un objet entier d’un coup, sans aucune couche ?

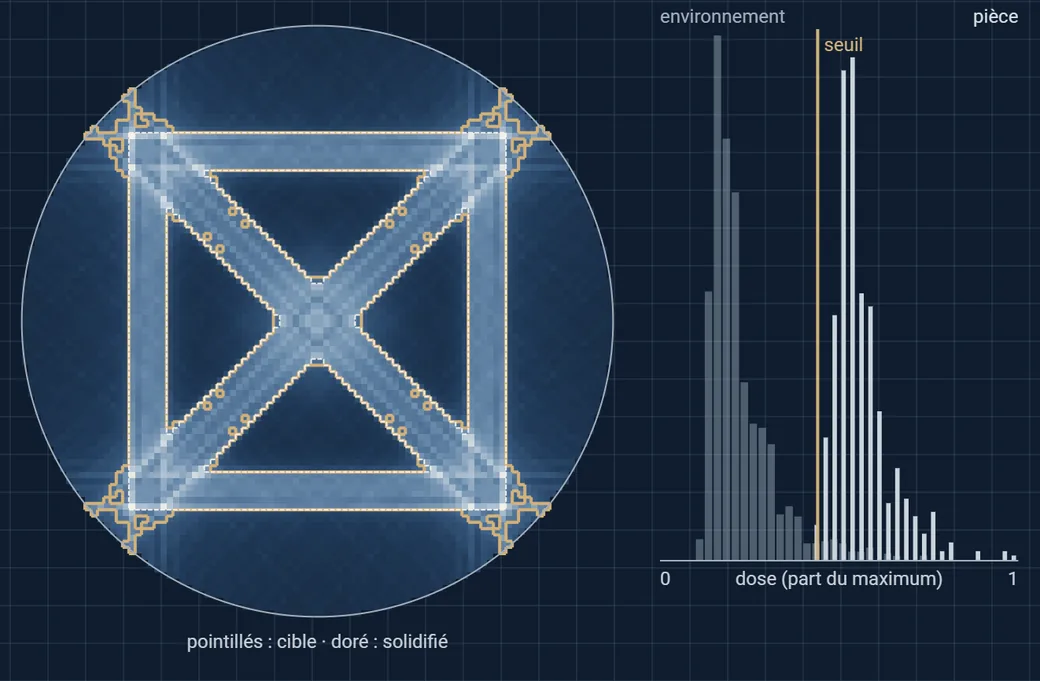
En impression volumique tomographique, un flacon de résine photosensible tourne pendant qu’un projecteur y envoie une suite de motifs lumineux. Chaque point reçoit la somme de la lumière qui le traverse, et la résine ne se solidifie que là où cette dose dépasse un seuil. Calculer les motifs revient à faire de la tomographie à l’envers : filtrer les projections de l’objet, puis les projeter dans la résine.

Une contrainte complique tout : la lumière ne peut pas être négative. Écrêter la partie négative des motifs filtrés brouille la dose, si bien que certaines zones de l’objet et de son environnement reçoivent des doses voisines, et la fenêtre d’impression se réduit. Optimiser les motifs par itérations la rouvre.

D(x) = Σθ Pθ(x · nθ),  Pθ ≥ 0La dose est une somme de projections positives ; la résine gélifie là où elle dépasse un seuil.

À essayer : descendez à 8 angles, puis remontez. Passez à la roue, dont les trous sont difficiles à garder dans l’ombre, et lancez l’optimisation.

Modèle et hypothèses

Tranche 2D de 96 × 96 pixels à travers le flacon. Lumière parallèle, non absorbée ; la dose s’additionne linéairement et la résine gélifie au-dessus d’un seuil unique, sans diffusion des radicaux ni de l’oxygène. Motifs initiaux : projections filtrées par une rampe et écrêtées à zéro. Optimisation : 40 pas de gradient projeté qui augmentent la dose là où la pièce est sous-exposée et la réduisent là où l’environnement est surexposé, dans l’esprit de l’optimisation dans l’espace objet.

  1. Kelly, B. E. et al. (2019). Volumetric additive manufacturing via tomographic reconstruction. Science 363(6431), 1075–1079. doi:10.1126/science.aau7114
  2. Loterie, D., Delrot, P., Moser, C. (2020). High-resolution tomographic volumetric additive manufacturing. Nature Communications 11, 852. doi:10.1038/s41467-020-14630-4
  3. Rackson, C. M. et al. (2021). Object-space optimization of tomographic reconstructions for additive manufacturing. Additive Manufacturing 48, 102367. doi:10.1016/j.addma.2021.102367
Labo 02 / Dose tomographiqueTranche 96 × 96
Image fixe du modèle : carte de dose d’une tranche de cellule de treillis avec le contour de la cible et la zone solidifiée, et histogramme de la dose dans la pièce et autour.

Interactif avec JavaScript : forme cible, nombre d’angles de projection, seuil et optimisation des motifs.

Fidélité de forme (IoU)
—
Fenêtre de dose
—
Itérations d’optimisation
—

Fenêtre de dose : dose la plus faible dans la pièce moins dose la plus forte autour

Labo 03 · Couches minces sur treillis

Jusqu’où un dépôt à vue directe pénètre-t-il dans un treillis imprimé ?

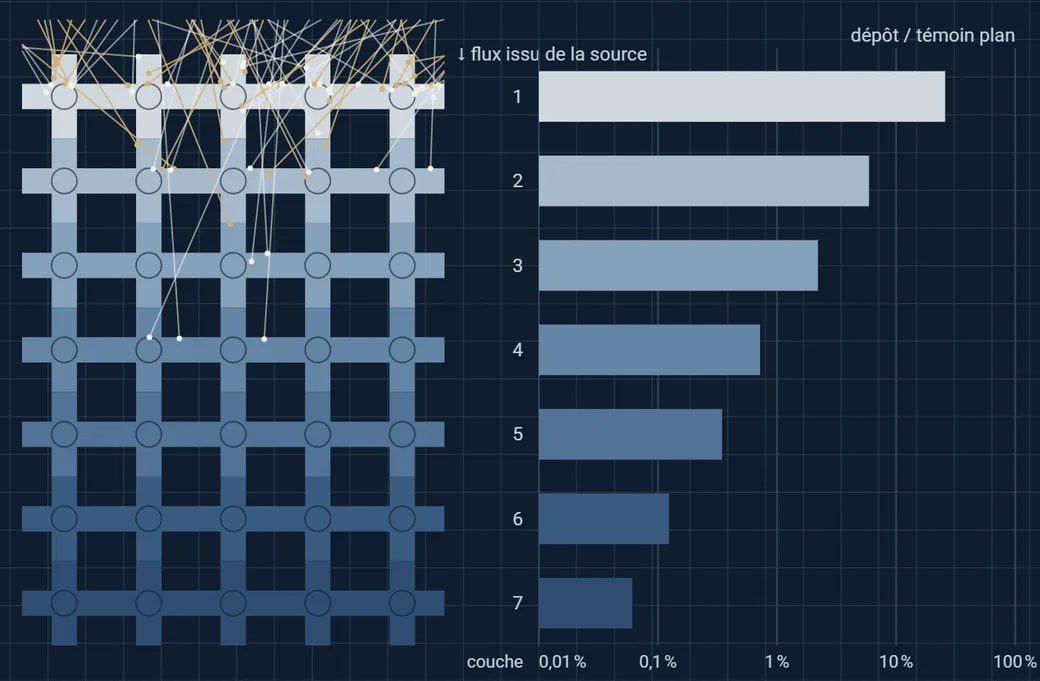
Implants poreux, échangeurs thermiques et treillis allégés portent l’essentiel de leur surface à l’intérieur de la structure. En pulvérisation magnétron vers 0,5 Pa, un atome pulvérisé parcourt de l’ordre du centimètre entre deux collisions, soit vingt fois ou plus la taille des pores d’un treillis imprimé courant. Dans le treillis, chaque atome vole donc en ligne droite et se colle au premier brin rencontré. Les brins extérieurs font de l’ombre aux brins intérieurs.

L’angle d’arrivée compte autant que la quantité. Les films déposés sous incidence oblique forment des colonnes inclinées et plus poreuses, avec une dureté et des fonctions différentes. Les mesures sur un implant poreux en titane revêtu par pulvérisation montrent la même chute du dépôt avec la profondeur.

λ = kBT / (√2 π d² p) ≈ 1 à 2 cm à 0,5 PaLibre parcours moyen issu de la théorie cinétique, bien supérieur à des pores de 0,3 à 1 mm : dans le treillis, le transport est balistique.

À essayer : rendez le flux plus directif, épaississez les brins, puis inclinez l’éprouvette et faites-la tourner. Observez les deuxième et troisième couches.

Modèle et hypothèses

Treillis 3D cubique simple à brins ronds, maille unité, sept couches de mailles. Transport balistique avec coefficient de collage égal à 1, sans réémission, repulvérisation ni collision avec le gaz dans le treillis. Flux ∝ cosnθ autour de l’axe de la source, 60 000 trajectoires. Dépôt par unité de surface de brin, recouvrements aux nœuds non retirés, rapporté à un témoin plan face à la source. Contrôle : des rayons parallèles aux brins sont captés par 2D − D² de la surface, comme l’impose la géométrie.

  1. Van Aeken, K., Mahieu, S., Depla, D. (2008). The metal flux from a rotating cylindrical magnetron: a Monte Carlo simulation. Journal of Physics D 41, 205307. doi:10.1088/0022-3727/41/20/205307
  2. Barranco, A. et al. (2016). Perspectives on oblique angle deposition of thin films. Progress in Materials Science 76, 59–153. doi:10.1016/j.pmatsci.2015.06.003
  3. Hawkeye, M. M., Brett, M. J. (2007). Glancing angle deposition. Journal of Vacuum Science & Technology A 25(5), 1317–1335. doi:10.1116/1.2764082
  4. Wang, P. et al. (2024). Novel nano-thin amorphous Ta-coating on 3D-printed porous TC4 implant. Materials & Design 242, 112986. doi:10.1016/j.matdes.2024.112986
Labo 03 / Dépôt balistiqueTreillis cubique 3D
Image fixe du modèle : vue de face d’un treillis de brins colorés selon le dépôt, qui s’atténue avec la profondeur, et diagramme du dépôt par couche en échelle logarithmique.

Interactif avec JavaScript : taille des brins, directivité du flux, inclinaison et rotation de l’éprouvette.

Couche 1 / témoin plan
—
Couche 2 / couche 1
—
Couche 3 / couche 1
—
Arrivée sous 45° ou plus
—

Vue de face de plusieurs mailles · couleur : dépôt par unité de surface de brin, échelle logarithmique · doré : arrivée sous 45° ou plus

Labo 04 · Plans d’expériences

Combien d’essais faut-il pour trouver une fenêtre de procédé ?

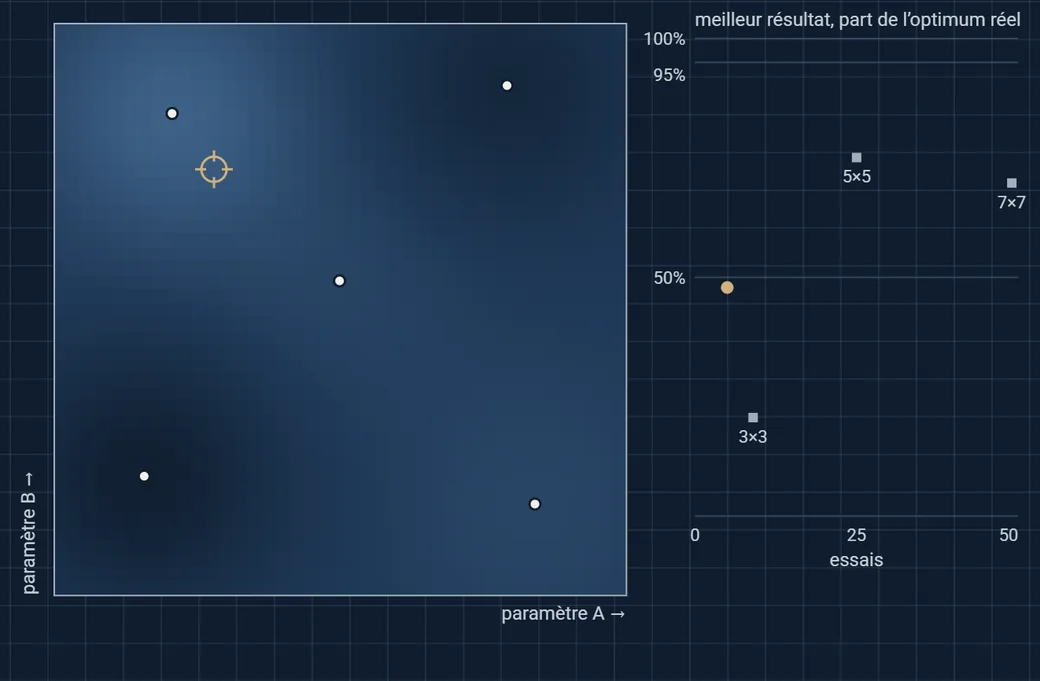
Une grille complète d’essais croît de façon exponentielle avec le nombre de paramètres, et une grille grossière peut passer à côté d’un optimum étroit. L’optimisation bayésienne ajuste un modèle de processus gaussien aux essais déjà réalisés. Ce modèle fournit une prédiction et une incertitude en tout point, et l’essai suivant est placé là où l’amélioration espérée est la plus forte.

La même logique vaut pour la vitesse et la température d’impression, la pression de dépôt, les cycles de traitement thermique ou les réglages d’un banc d’essai : placer chaque essai coûteux là où il apprend le plus. Ici, l’optimum est une crête étroite le long de laquelle les deux paramètres interagissent, situation où les études un facteur à la fois échouent.

xsuivant = arg max E[ max(0, f(x) − f*) ]Amélioration espérée par rapport au meilleur résultat obtenu, selon la loi a posteriori du processus gaussien.

À essayer : cliquez deux fois sur « Lancer cinq essais » et comparez la courbe dorée aux grilles complètes. Passez ensuite à l’incertitude pour voir pourquoi le modèle explore.

Modèle et hypothèses

La réponse est synthétique : un substitut comportant un optimum principal avec interaction et un optimum secondaire large, plus 2 % de bruit de mesure. Ce ne sont pas des données mesurées. Noyau exponentiel quadratique, longueur de corrélation choisie par vraisemblance marginale parmi six valeurs, cinq essais initiaux répartis dans l’espace, amélioration espérée évaluée sur une grille de 41 × 41. Sur 20 séquences de bruit, la méthode atteint 95 % de l’optimum dans 14 cas, après 17 essais en médiane ; dans les 6 autres, elle explorait encore l’optimum secondaire après 40 essais. Des grilles complètes de 3 × 3, 5 × 5 et 10 × 10 essais atteignent respectivement 21 %, 75 % et 86 % de l’optimum.

  1. Jones, D. R., Schonlau, M., Welch, W. J. (1998). Efficient global optimization of expensive black-box functions. Journal of Global Optimization 13, 455–492. doi:10.1023/A:1008306431147
  2. Shahriari, B. et al. (2016). Taking the human out of the loop: a review of Bayesian optimization. Proceedings of the IEEE 104(1), 148–175. doi:10.1109/JPROC.2015.2494218
  3. Rasmussen, C. E., Williams, C. K. I. (2006). Gaussian Processes for Machine Learning. MIT Press.
Labo 04 / Optimisation bayésienneRéponse synthétique
Image fixe du modèle : carte de prédiction du processus gaussien sur deux paramètres avec les essais, et courbe de convergence comparée aux grilles complètes.

Interactif avec JavaScript : lancer les essais un par un ou cinq par cinq, et alterner entre prédiction et incertitude.

Essais réalisés
—
Meilleur résultat, part de l’optimum
—
Longueur de corrélation ajustée
—

Blanc : essais · anneau doré : essai suggéré · carrés gris : grilles complètes de 9, 25 et 49 essais

03 / Travaux choisis

De vraies machines.
Des résultats mesurés.

Des preuves tirées de mes travaux de doctorat et d’ingénierie de recherche aux Arts et Métiers, avec les photographies et les données qui les appuient.

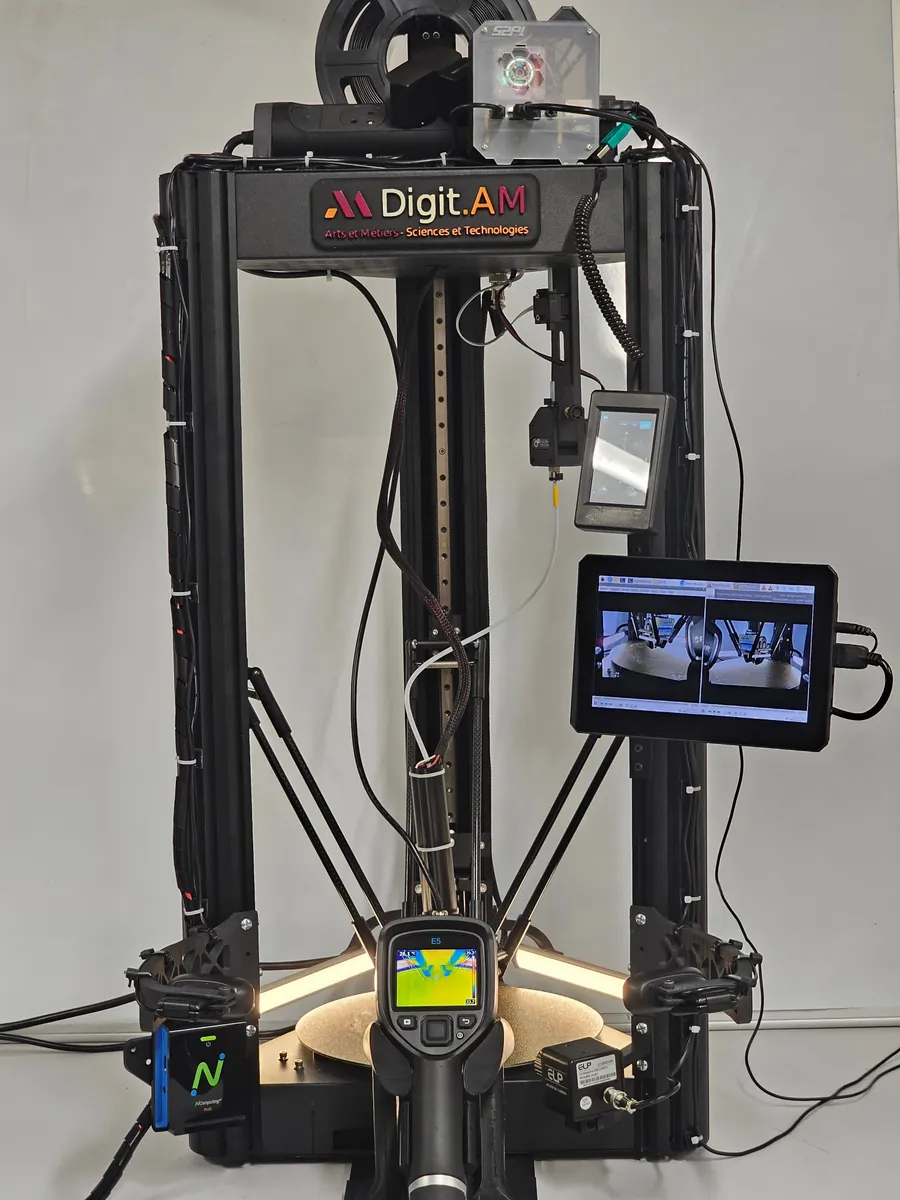
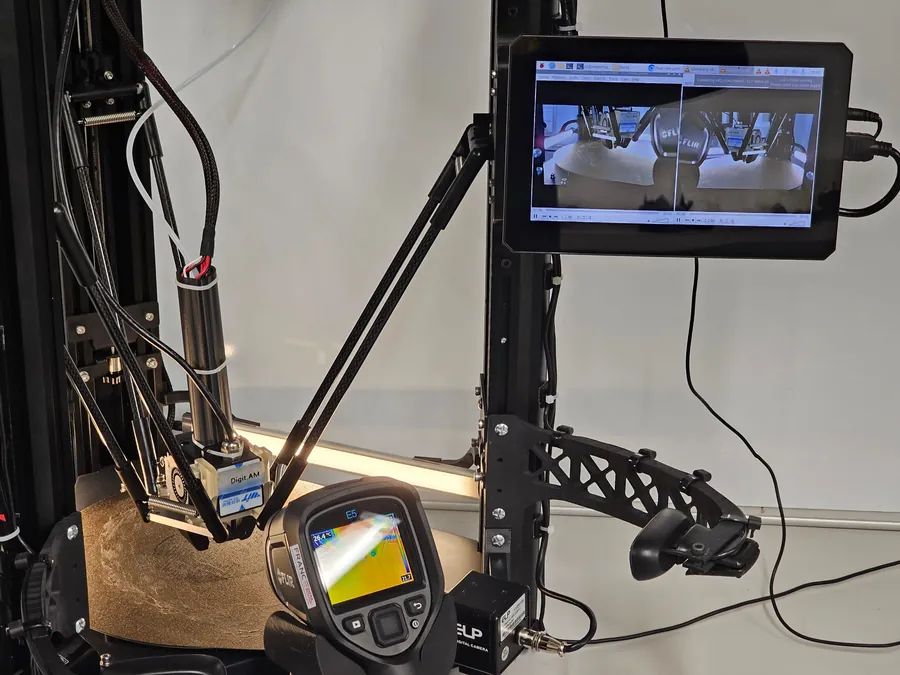
Vue de face de l’imprimante delta Digit.AM : écran de contrôle avec deux vues de caméra en direct, caméra thermique, caméras sur bras latéraux et capteur sur l’effecteur.
Digit.AM, une imprimante delta instrumentée
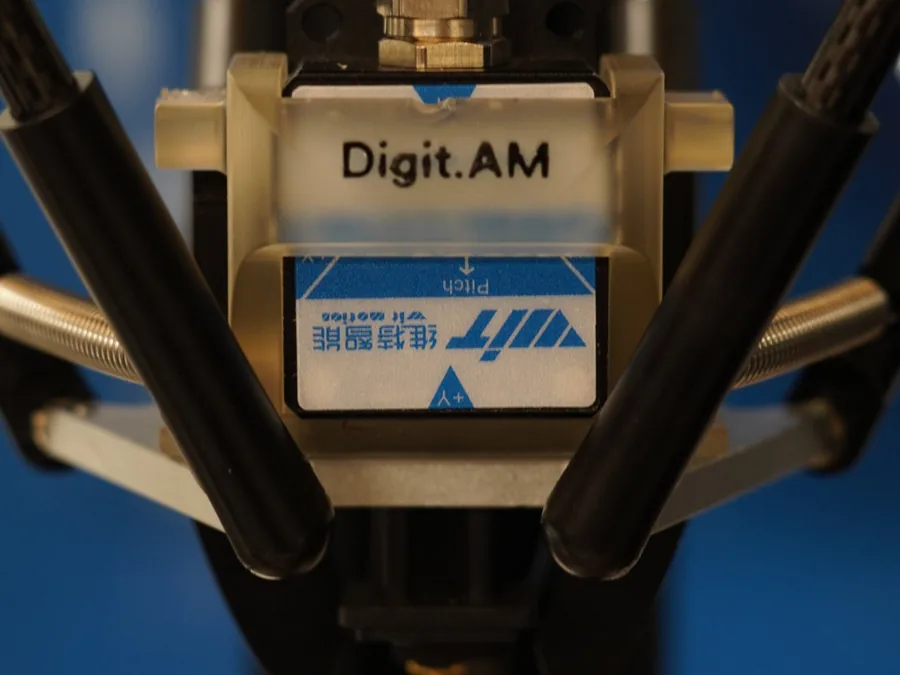
Gros plan du capteur inertiel dix axes monté sur l’effecteur de Digit.AM, entre les bras du delta.
Capteur inertiel sur l’effecteur
L’effecteur au-dessus du plateau, la caméra thermique et l’écran de contrôle affichant les vues en direct de deux caméras.
Vues en direct de deux des caméras
01 / Instrumentation et apprentissage automatique2022–2025

Une imprimante qui mesure son propre mouvement.

J’ai transformé une imprimante delta du commerce en Digit.AM. Un Raspberry Pi écoute la carte mère de l’imprimante sans jamais lui envoyer de commande, et horodate et synchronise chaque flux : un capteur inertiel dix axes sur la tête d’impression, des caméras standard, macro et thermique, la consommation électrique et la température ambiante (Progress in Additive Manufacturing, 2025). Les grandeurs extraites du mouvement de la buse entraînent ensuite des modèles qui prédisent la résistance, la ductilité et l’écart géométrique de chaque pièce (The International Journal of Advanced Manufacturing Technology, 2026).

  • Vingt-quatre éprouvettes en PLA, imprimées à sept vitesses de 50 à 200 mm/s : XGBoost a prédit les éprouvettes de test avec un R² de 0,97 pour la contrainte à rupture, 0,93 pour la déformation à rupture et 0,95 pour l’écart scan-CAO.
  • Les micrographies relient les défauts au mouvement. Dans les angles, la buse décélère alors que le débit continue et surremplit le bord ; à 200 mm/s, des manques de fusion allongés s’ouvrent entre cordons et entre couches. Dans le modèle sans vitesse nominale, la variabilité de l’accélération selon X porte à elle seule environ 62 % de l’importance.
  • La validation croisée leave-one-out est plus exigeante. La cinématique mesurée y reste meilleure qu’un modèle fondé sur la seule vitesse pour la résistance et la ductilité, mais pas pour la géométrie, où la vitesse nominale seule fait mieux. Trois éprouvettes imprimées à 225 mm/s, hors du domaine d’entraînement, ont été prédites avec un R² supérieur à 0,90, un contrôle indicatif.
Mouvement mesuré face à la vitesse nominale
R² des modèles XGBoost, trois cibles et trois jeux d’entréesDiagramme à points du R². Contrainte à rupture : cinématique 0,92 en validation leave-one-out et 0,97 en test ; cinématique et vitesse 0,94 et 0,98 ; vitesse seule 0,89 et 0,93. Déformation à rupture : 0,93 et 0,93 ; 0,94 et 0,96 ; vitesse seule 0,87 et 0,92. Écart scan-CAO : 0,79 et 0,95 ; 0,83 et 0,96 ; vitesse seule 0,87 et 0,91.validation leave-one-out, 24 éprouvettestest 80/20Contrainte à ruptureCinématique mesurée0,920,97Cinématique + vitesse0,940,98Vitesse nominale seule0,890,93Déformation à ruptureCinématique mesurée0,93Cinématique + vitesse0,940,96Vitesse nominale seule0,870,92Écart scan-CAOCinématique mesurée0,790,95Cinématique + vitesse0,830,96Vitesse nominale seule0,870,910,750,800,850,900,951,00R²
R² des modèles XGBoost. Points pleins : validation leave-one-out sur les 24 éprouvettes ; points vides : test 80/20. Redessiné d’après le tableau 1 de l’article de 2026.
02 / Physique du procédé2022–2024

Chaque nouvelle couche réécrit la matière du dessous.

Deux thermocouples insérés à des hauteurs différentes d’une éprouvette imprimée en PLA enregistrent ce que chaque passage de la buse fait à la matière sous-jacente. Lues avec la DSC du filament, les courbes montrent quelles couches restent assez mobiles pour se souder, et lesquelles peuvent cristalliser.

  • Les couches se succèdent toutes les 17,5 s environ. La sonde basse est réchauffée au-dessus de la transition vitreuse par six passages successifs, chaque pic plus bas que le précédent.
  • Plus haut dans l’éprouvette, la chaleur accumulée dans la pièce maintient la matière près de la température de cristallisation froide pendant environ 70 s.
  • C’est l’histoire thermique, et non la consigne de la buse, qui gouverne l’adhésion entre couches et la cristallinité.
Sondes insérées dans une éprouvette impriméeGraphique. À gauche : thermogramme DSC du filament PLA, transition vitreuse vers 61 °C, pic de cristallisation froide vers 102 °C et pic de fusion vers 145 °C. À droite : température en fonction du temps pour deux sondes insérées dans une éprouvette imprimée. La sonde basse est réchauffée au-dessus de la transition vitreuse par six couches successives, espacées d’environ 17,5 s, avec des pics décroissants. La sonde haute atteint 168 °C au passage de la buse, puis reste proche de la température de cristallisation froide pendant environ 70 s.020406080100120140160180Température (°C)Tg 61 °CTc 102 °CTf 145 °C-0,4-0,20,00,2Flux de chaleur (W/g), exo →DSC, filament PLA0306090120150180Temps (s)Sondes insérées dans une éprouvette impriméesonde bassesonde haute
Sondes insérées dans une éprouvette impriméeGraphique. À gauche : thermogramme DSC du filament PLA, transition vitreuse vers 61 °C, pic de cristallisation froide vers 102 °C et pic de fusion vers 145 °C. À droite : température en fonction du temps pour deux sondes insérées dans une éprouvette imprimée. La sonde basse est réchauffée au-dessus de la transition vitreuse par six couches successives, espacées d’environ 17,5 s, avec des pics décroissants. La sonde haute atteint 168 °C au passage de la buse, puis reste proche de la température de cristallisation froide pendant environ 70 s.04080120160Température (°C)Tg 61 °CTc 102 °CTf 145 °C-0,40,2W/g, exo →DSC060120180Temps (s)Sondes dans l’éprouvettesonde bassesonde haute
Déplacez-vous le long de l’axe du temps pour lire les deux sondes et l’état de la matière déduit de la DSC. Données numérisées à partir des courbes originales de la thèse, pour une condition d’impression.
Polypropylène renforcé de fibres de verre, mesuré
Résistance en traction quasi-statique du GF50-PP à 20 °C et à −70 °CDiagramme en barres. Résistance en traction quasi-statique à 20 °C et à moins 70 °C, pour des éprouvettes découpées à 0, 45 et 90 degrés de la direction d’écoulement : 0 degré 124,6 et 168,9 MPa, 45 degrés 120,2 et 158,3 MPa, 90 degrés 137,0 et 156,4 MPa.20 °C−70 °CRésistance quasi-statique (MPa)0601201801251690°12015845°13715690°angle par rapport à l’écoulementHausse de la contrainte à rupture du GF50-PP du quasi-statique à 100 s⁻¹Diagramme en barres. Hausse de la contrainte à rupture du quasi-statique à 100 par seconde : 45 degrés plus 50 % à 20 °C et plus 30 % à moins 70 °C ; 90 degrés plus 51 % et plus 53 %.Gain de contrainte à rupture à 100 s⁻¹0 %+20 %+40 %+60 %+50 %+30 %45°+51 %+53 %90°angle par rapport à l’écoulement
Résistance en traction quasi-statique d’éprouvettes découpées selon trois angles par rapport à l’écoulement dans le moule (Composite Structures, 2021, tableau 4), et hausse de la contrainte à rupture du quasi-statique (0,001 s⁻¹) à 100 s⁻¹ (Applied Composite Materials, 2022). Redessiné d’après les valeurs publiées.
03 / Matériaux composites2020–2021

Des composites sous sollicitations froides et rapides.

Au laboratoire PIMM, via AMVALOR et les Arts et Métiers, j’ai fabriqué par thermocompression des plaques de polypropylène renforcé de fibres de verre (GF50-PP : 50 % en masse de fibres d’environ 4 cm, porosité inférieure à 1 %) et caractérisé leur comportement mécanique et physico-chimique, dans le cadre d’un projet de recherche financé par GTT. Ce matériau est destiné aux réservoirs de stockage de gaz naturel et d’hydrogène.

  • À −70 °C, le composite est environ 50 % plus rigide, d’environ 8 à 12,5 GPa, et 14 à 36 % plus résistant qu’à 20 °C, avec la même déformation à rupture (Composite Structures, 2021).
  • Pour les éprouvettes découpées à 45° et 90° de la direction d’écoulement, la contrainte à rupture augmente de 30 à 53 % du quasi-statique à 100 s⁻¹. L’interface fibre–matrice a un comportement visqueux : l’endommagement démarre plus tard aux grandes vitesses (Applied Composite Materials, 2022 et 2023).
  • Le MEB révèle trois mécanismes d’endommagement : décohésion fibre–matrice, fissuration de la matrice et pseudo-délaminage entre faisceaux de fibres.
  • Dans l’épaisseur d’une plaque thermocompressée, cristallinité, accumulation de fibres et porosité se font concurrence : le cœur est plus cristallin et plus rigide en flexion, mais les essais de traction ne montrent pas de différence significative de rigidité (Polymer Composites, 2021).
Lire l’article de Composite Structures

04 / Ce que je construis ensuite

Des problèmes ouverts.
Des partenaires recherchés.

Quatre projets que j’instruis avec des partenaires académiques et industriels. Chacun part d’un manque mesurable. Si l’un d’eux rejoint un problème que vous rencontrez, parlons-en, sous accord de confidentialité si nécessaire.

Étude de faisabilité

Un dossier qualité pour chaque pièce imprimée.

Les pièces polymères imprimées, y compris les implants en PEEK haute température, héritent leur cristallinité, leur adhésion entre couches et leur précision d’une histoire thermique et cinématique qui varie d’une pièce à l’autre. Objectif : libérer chaque pièce sur ses propres données de procédé enregistrées, avec des propriétés prédites, plutôt que par échantillonnage de lot.

Pertinent pourdispositifs médicaux · aéronautique · outillage

Voir aussi : histoire thermique
Proposition de recherche en préparation

Revêtir l’intérieur des treillis imprimés.

Les implants poreux en titane portent l’essentiel de leur surface à l’intérieur du treillis, là où les dépôts à vue directe arrivent minces et obliques. Objectif : un modèle validé, de l’enceinte de dépôt jusqu’à chaque brin, qui prédit l’épaisseur et la microstructure du film, et des règles de conception pour des treillis revêtables.

Pertinent pourimplants orthopédiques et vétérinaires · échangeurs thermiques · fournisseurs de revêtements

Voir aussi : labo 03
Étude de faisabilité

Des os imprimés qui se comportent comme de l’os.

Les chirurgiens s’entraînent sur des modèles anatomiques imprimés qui ont la bonne forme, mais qui ne se percent, ne se taraudent et ne tiennent une vis pas comme de l’os. Objectif : régler l’architecture interne des modèles imprimés jusqu’à retrouver le comportement de l’os réel lors de ces essais fonctionnels.

Pertinent pourformation chirurgicale · fabricants de dispositifs médicaux et vétérinaires

Voir aussi : labo 04
Conception préliminaire

Dépôt multiaxe et hybride.

Associer une imprimante à portique à la manipulation robotisée de la pièce permet à la matière de suivre les surfaces courbes et les chemins d’effort, sans support. Objectif : une cellule compacte et instrumentée pour le dépôt conforme avec mesure en cours de fabrication.

Pertinent pourconstructeurs de machines · laboratoires de recherche · réparation et revêtement de pièces courbes

Voir aussi : labo 01

Ces projets sont à un stade précoce et ne sont décrits ici que dans leurs grandes lignes.

Discuter d’un projet
Portrait de Mohammad Hossein Nikooharf
À Paris. Animé par la curiosité.

05 / Derrière les travaux

À l’aise au laboratoire.
Comme dans le code.

Ingénieur en mécanique et matériaux, docteur des Arts et Métiers ParisTech, je travaille à la rencontre des procédés de fabrication, du comportement des matériaux et des données : j’instrumente les procédés, je conduis des plans d’expériences et je construis des modèles qui prédisent la qualité d’une pièce avant sa fabrication.

Je raisonne à partir des principes fondamentaux : poser les hypothèses, estimer l’ordre de grandeur, puis mesurer. Je suis aussi à l’aise sur la machine qu’au laboratoire d’essais ou dans un script Python, et je rédige les résultats pour des revues à comité de lecture.

Doctorat, Arts et Métiers ParisTech · Thèse nommée pour le prix Pierre Bézier 2025.

Persan · langue maternelle   /   Français & anglais · C1

06 / Expertise

Entre disciplines.
Au plus près du détail.

Les outils et méthodes que je mobilise en recherche et en ingénierie.

01

Fabrication additive

Le dépôt de fil fondu (FFF) est mon procédé de cœur : plateformes instrumentées, optimisation des paramètres par plans d’expériences, stabilité dimensionnelle et tenue mécanique des structures imprimées. Pratique de la fusion laser sur lit de poudre (SLM), de la stéréolithographie (SLA) et du frittage sélectif par laser (SLS).

  • FFF
  • SLM
  • SLA
  • SLS
  • Plans d’expériences
  • Optimisation de procédés
02

Matériaux polymères et composites

Mise en œuvre et caractérisation de composites thermoplastiques : thermocompression, injection, rotomoulage et RIM, enroulement filamentaire. Essais mécaniques à grande vitesse de déformation, en fatigue, en fluage et à température cryogénique ; analyses DSC, DMTA, rhéométrie, MEB et IRTF.

  • Composites verre/PP
  • Thermocompression
  • Injection
  • Enroulement filamentaire
  • Essais mécaniques
  • DSC / DMTA / MEB
03

Conception et simulation

Conception mécanique sous SolidWorks et CATIA V5, avec conception pour la fabrication additive et le moulage. Calcul par éléments finis sous Abaqus pour la mise en forme et le calcul de structures. Métrologie dimensionnelle par machine à mesurer tridimensionnelle, numérisation 3D et profilométrie ; AMDEC.

  • SolidWorks
  • CATIA V5
  • Abaqus
  • MMT / numérisation 3D
  • AMDEC
04

Données et apprentissage automatique pour la fabrication

Acquisition et synchronisation de données multicapteurs, extraction de caractéristiques à partir de la cinématique du procédé, modèles d’apprentissage automatique et profond pour la prédiction de la qualité et la détection de défauts. Python (NumPy, pandas) et MATLAB. Certifié en apprentissage supervisé et en algorithmes d’apprentissage avancés (DeepLearning.AI, Stanford Online).

  • Python
  • MATLAB
  • Données capteurs
  • Apprentissage automatique
  • Apprentissage profond
  • Détection de défauts

07 / Expérience

Un socle de recherche.
Un cap vers l’application.

  1. Oct. 2022 à déc. 2025

    Ingénieur de recherche

    AMVALOR, Arts et Métiers ParisTech, Paris

    • Recherche doctorale (2022 à 2024) sur la plateforme instrumentée de dépôt de fil fondu Digit.AM : acquisition multicapteurs en cours d’impression, prédiction par apprentissage automatique de la précision géométrique et des propriétés mécaniques, détection de défauts.
    • Recherche post-doctorale (2025) : rédaction des derniers articles du groupe et contribution aux projets en cours du laboratoire.
    • Enseignement : environ 48 heures de cours magistraux et de travaux pratiques en deuxième année du cycle ingénieur (processus de conception et innovation, fabrication additive).
  2. Oct. 2020 à juin 2021

    Assistant de recherche, projet de master

    AMVALOR, laboratoire PIMM (CNRS UMR 8006), Arts et Métiers ParisTech, Paris

    • Plaques composites polypropylène à fibres de verre (GF50-PP) obtenues par thermocompression, dans le cadre d’un projet de recherche financé par GTT.
    • Essais mécaniques à grande vitesse de déformation, en fatigue, en fluage et à température cryogénique ; caractérisation physico-chimique par DSC, DMTA, rhéométrie, MEB et IRTF.
    • Résultats publiés dans Composite Structures, Polymer Composites et Applied Composite Materials.
  3. Juin à sept. 2016

    Stagiaire ingénieur

    IKCO Automotive Group, avec l’Université de Téhéran

    • Emboutissage d’une tôle d’acier bake-hardening : étude de la rugosité de surface et simulation de la mise en forme sous Abaqus.

08 / Formation

Diplômes et certificats

  1. 2022 à 2024

    Doctorat en génie mécanique, procédés de fabrication

    Arts et Métiers ParisTech (ENSAM), Paris

    Thèse : optimisation intelligente multi-échelle de la stabilité dimensionnelle et des propriétés mécaniques de structures fabriquées par dépôt de fil fondu (FFF). Soutenue en décembre 2024 ; nommée pour le prix de thèse Pierre Bézier 2025.

  2. 2019 à 2021

    Master Génie mécanique, parcours Ingénierie des matériaux et des surfaces

    Arts et Métiers, campus de Cluny

  3. 2017 à 2020

    Master en génie des matériaux et métallurgie

    Iran University of Science and Technology, Téhéran

  4. 2013 à 2017

    Diplôme d’ingénieur en génie des matériaux et métallurgie

    Université de Téhéran

  5. 2024 et 2025

    Certificats en apprentissage automatique

    DeepLearning.AI et Stanford Online, sur Coursera

09 / Publications

Les travaux, publiés.

Google Scholar
  1. Kinematics-driven machine learning framework for predictive optimization of geometrical accuracy and mechanical properties in fused filament fabrication

    The International Journal of Advanced Manufacturing Technology, 2026 · doi:10.1007/s00170-026-19039-9

  2. Toward advance/digitalized FFF: real-time multimodal synchronized data acquisition and ML/DL-driven process optimization

    Progress in Additive Manufacturing, 2025 · doi:10.1007/s40964-025-01187-1 · Accès libre

  3. Machine learning in polymer additive manufacturing: a review

    International Journal of Material Forming, 2024 · doi:10.1007/s12289-024-01854-8 · Accès libre

  4. Manufacturing process effect on the mechanical properties of glass fiber/polypropylene composite under high strain rate loading: woven (W-GF-PP) and compressed GF50-PP

    Applied Composite Materials, 2023 · doi:10.1007/s10443-023-10143-7

  5. Mechanical properties and damage behavior of polypropylene composite (GF50-PP) plate fabricated by thermocompression process under high strain rate loading at room and cryogenic temperatures

    Applied Composite Materials, 2022 · doi:10.1007/s10443-022-10047-y

  6. Multi-scale analysis of mechanical properties and damage behavior of polypropylene composite (GF50-PP) plate at room and cryogenic temperatures

    Composite Structures, 2021 · doi:10.1016/j.compstruct.2021.114713

  7. Comparison of the physicochemical, rheological, and mechanical properties of core and surface of polypropylene composite (GF50-PP) plate fabricated by thermocompression process

    Polymer Composites, 2021 · doi:10.1002/pc.26059

ORCID 0000-0002-7324-5370

10 / Engager la conversation

Une bonne ingénierie
commence par une
bonne question.

Un poste, un défi de R&D, une idée de recherche ou un projet à discuter ? Je serai heureux d’en parler avec vous.

Ouvert aux postes en R&D, ingénierie et recherche · Île-de-France